


Estrategias de diagnóstico, conservación de reductores, seguridad robótica y mantenimiento predictivo en brazos articulados.
Mantenimiento en robótica industrial: Estrategias de conservación y diagnóstico
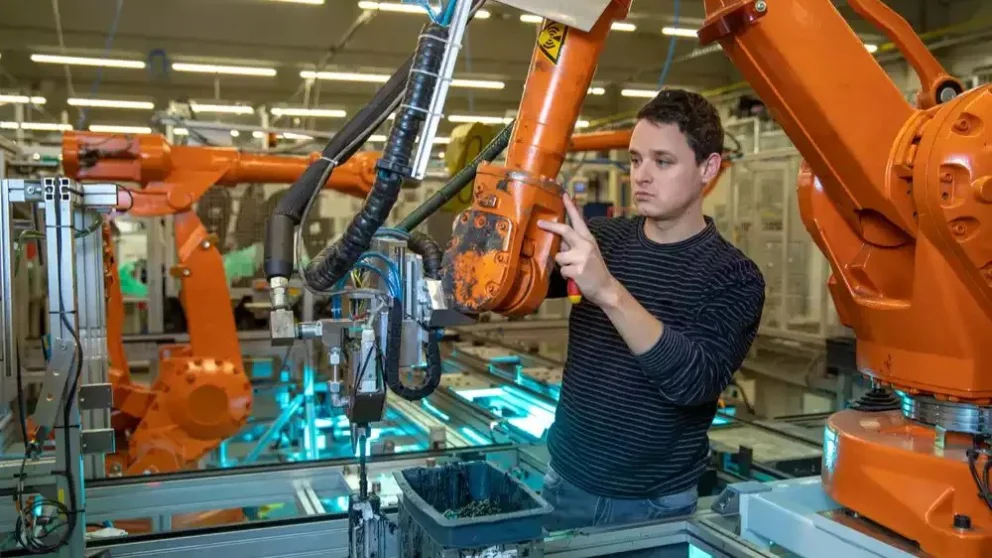
La robótica industrial se ha consolidado como el pilar fundamental de la automatización en procesos de soldadura, paletizado, ensamblaje y manipulación de materiales. Sin embargo, la alta precisión, velocidad y repetibilidad que caracterizan a los brazos articulados dependen estrictamente de la integridad de sus componentes electromecánicos y sistemas de control. El mantenimiento en robótica industrial exige evolucionar desde simples inspecciones de limpieza hacia un esquema integral de conservación que contemple el análisis tribológico de reductores, la verificación periódica del punto de centro de herramienta (TCP) y la prevención del estrés en el cableado del paquete umbilical.
1. Puntos Críticos de Desgaste en Brazos Robóticos Articulados
Un robot industrial de 6 ejes es una cadena cinemática compleja sometida a esfuerzos combinados de torsión, flexión y aceleraciones dinámicas elevadas. Identificar los componentes con mayor tasa de falla es el primer paso para estructurar un plan preventivo robusto:
Reductores de alta precisión (Harmonic Drive y Cicloidales): Los ejes del robot utilizan reductores de holgura cero para transmitir torque a alta velocidad. El desgaste en los dientes, la contaminación de la grasa por viruta metálica o la pérdida de viscosidad provocan juego mecánico (backlash), reduciendo drásticamente la repetibilidad posicional.
Paquete de cables e interconexión (Dress Pack / Umbilical): Los cables de potencia, señal y mangueras neumáticas que recorren la estructura sufren constante torsión y flexión. La fatiga del cobre genera microfracturas internas que causan fallas de comunicación intermitentes o disparos por sobrecorriente.
Servomotor y freno electromecánico: Los servomotores sin escobillas (brushless) están expuestos a sobrecalentamiento por ciclos de trabajo exigentes. Además, los frenos electromecánicos de sostén pueden presentar desgaste prematuro o suciedad por polvo de fricción, perdiendo su capacidad de retención ante un paro de emergencia.
2. Lubricación y Cambio de Grasa de Reductores: Práctica Fundamental
La degradación del lubricante en las articulaciones robóticas es la causa principal de fallas catastróficas en los ejes. A diferencia de las cajas reductoras convencionales, los reductores robóticos emplean grasas sintéticas especializadas (como Molywhite o VIGOGREASE) formuladas para soportar altas presiones de contacto Hertziano.
Cálculo de Frecuencia y Cantidad de Lubricante
Los fabricantes de robots (KUKA, FANUC, ABB, Yaskawa) especifican el cambio completo de grasa por intervalo de horas de operación (típicamente cada 5.000 a 10.000 horas de trabajo o cada 3 años):
Volumen_Grasa (ml) = V_substitucion + V_expansión
Durante el procedimiento de relubricación, se deben seguir estrictos protocolos:
Drenaje de aire y alivio de presión: Es obligatorio retirar los tapones de salida de aire y grasa antes de inyectar el nuevo lubricante. Inyectar grasa sin ventilación destruye los sellos retenedores de aceite de la junta, enviando grasa hacia el interior del encoder del servomotor.
Purgado dinámico: Tras la inyección, el robot debe ejecutarse a baja velocidad en todos sus ejes durante 30 a 60 minutos con los puertos de purga abiertos para expulsar el exceso y evitar sobrepresión interna por dilatación térmica.
3. Calibración, Mastering y Calidad del Punto de Centro de Herramienta (TCP)
La pérdida de referencia de posición en uno o más ejes se produce por colisiones contra herramental, pérdida de energía de las baterías de respaldo del encoder o intervenciones mecánicas.
Procedimiento de Mastering / Calibración: Consiste en alinear electrónicamente la posición mecánica cero de cada servomotor con la memoria del controlador del robot. Se efectúa mediante herramientas de medición láser, sensores ópticos de contacto o pasadores mecánicos de precisión.
Verificación del TCP (Tool Center Point): Si el extremo de la herramienta instalada en la brida del eje 6 se desvía más de 0,2 mm de su coordenada teórica, la celda comenzará a producir piezas fuera de tolerancia o defectuosas. El uso de estaciones de calibración automática del TCP por sensores de barrera óptica permite verificar la desviación sin detener la producción.
4. Matriz de Inspección Predictiva para Celdas Robóticas
El mantenimiento predictivo en robótica minimiza los paros no programados mediante el monitoreo de variables clave en tiempo real:
| Técnica de Monitoreo | Frecuencia | Indicador / Variable | Criterio de Aceptación o Alerta |
| Análisis de Grasa Usada | Anual / En cambio de grasa | Contenido de hierro (Fe en ppm) y viscosidad. | Niveles elevados de partículas metálicas indican desgaste en engranajes. |
| Monitoreo de Torque de Servos | Continuo (Online via Controller) | Corriente consumida por cada eje en la trayectoria. | Un incremento mayor al 15% en el torque base indica rigidez o fricción. |
| Análisis de Vibraciones | Trimestral | Espectro de aceleración (g) en alojamientos de rodamiento. | Picos en frecuencias armónicas del reductor exigen revisión. |
| Termografía Infrarroja | Mensual | Temperatura en servomotores y gabinete del controlador. | ΔT mayor a 15 °C sobre temperatura ambiente requiere limpiar disipadores. |
5. Mantenimiento Preventivo del Controlador y Seguridad Robótica
El gabinete de control (RC - Robot Controller) alberga la CPU, los variadores de frecuencia (servo-drives) y los relés de seguridad. Un fallo dentro del controlador deja al manipulador completamente inoperativo.
Reemplazo de Baterías de Respaldo: Sustituir las baterías de litio de la memoria del controlador y de la base del robot con el equipo encendido. Apagar el robot antes de cambiar las baterías borra los datos de ajuste de los encoders, obligando a realizar un mastering completo.
Limpieza y Enfriamiento: Los filtros de ventilación del gabinete deben limpiarse periódicamente para evitar la entrada de suciedad conductiva que cortocircuite las tarjetas electrónicas.
Validación de Circuitos de Seguridad: Probar mensualmente el correcto funcionamiento del botón de paro de emergencia (E-stop), el dispositivo de habilitación de tres posiciones del Teach Pendant y las barreras de luz de la celda conforme a las normativas de seguridad ISO 10218 y ISO/TS 15066 (para robots colaborativos/cobots).
Asegurar un elevado tiempo medio entre fallos (MTBF) en celdas robóticas exige combinar la precisión en la lubricación con la analítica de datos en el controlador. El monitoreo continuo de los torques de eje, la protección del cableado flexible y el control riguroso del mantenimiento predictivo en reductores garantizan que la automatización siga traduciéndose en productividad y calidad. ¿Cuenta tu planta con un programa formal de muestreo de grasa en reductores y control de desalineación de TCP para su flota de robots, o las intervenciones se limitan a reajustar los puntos de trayectoria tras una colisión? La precisión robótica de mañana depende del rigor técnico aplicado hoy.
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/12/mantenimientoelectrico/files/05/563/85eb8c849a33f3c85a7e8ed73e5d400dca87e9d08238e6d61791dc55931bb500.jpg","image_mobile":null,"url":"/paginas/p12-newsletter","url_mobile":"/paginas/p12-newsletter","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"400","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/12/mantenimientoelectrico/files/05/565/574968837e49cae6cba68222cfdfd1c90d04a410cb006735283e619ddc4e232c.jpg","image_mobile":null,"url":"/revista","url_mobile":"/revista","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/560/976190fd342d06296c6714f4dd122fe26c250b592dc94d4de38a79db4d2b18f2.jpg","image_mobile":null,"url":"https://www.electroinstalador.com/","url_mobile":"https://www.electroinstalador.com/","target":"_blank","target_mobile":"_blank"}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/561/71e816d95bb1f02574f6105b85f5f72c2c28f0f98e083eee1f018fc782292ffc.jpg","image_mobile":null,"url":"https://www.eficienciaconstructiva.com.ar/","url_mobile":"https://www.eficienciaconstructiva.com.ar/","target":"_blank","target_mobile":"_blank"}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/562/752f11d61a6ff2822c56f21eba20d83bfbe9ec51f2a0539841646940865085c8.jpg","image_mobile":null,"url":"/mantenimiento-tv","url_mobile":"/mantenimiento-tv","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"400","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/13/mantenimientoelectrico/files/05/570/0ed6c3e311504c2fec5137b44af3f1dde94378d015c20a82b0585c1011f97d7e.jpg","image_mobile":null,"url":null,"url_mobile":null,"target":"_blank","target_mobile":"_blank"}])
