


Cómo solucionar problemas de vibración y sobrecarga en motores eléctricos
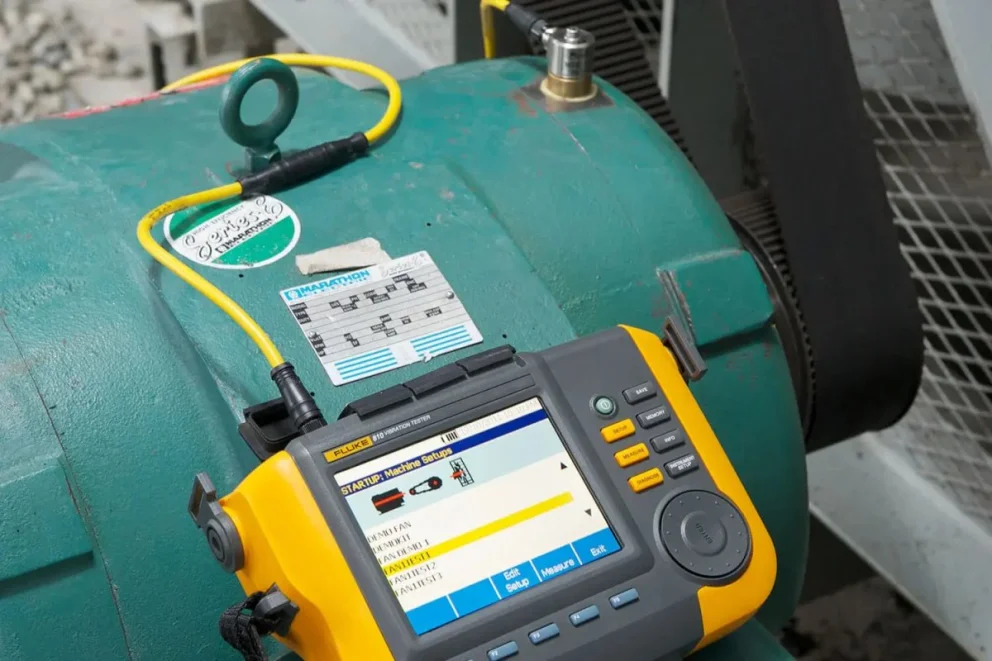
La eficiencia y la vida útil de los motores eléctricos dependen de su mantenimiento. La supervisión constante de los motores evita sobrecargas y vibraciones que puedan dañar los componentes internos al detectar problemas potenciales antes de que se conviertan en fallas costosas, por esto, la realización de mediciones precisas es crucial.
El uso de motores de alta calidad también reduce el riesgo de fallas, ya que son más eficientes y más resistentes a las condiciones operativas difíciles. De igual forma, estos también requieren mantenimiento predictivo y monitoreo adecuados para evitar problemas que pueden reducir la vida útil del motor y, eventualmente, interrumpir los procesos industriales.
En este artículo podrás revisar cómo detectar y resolver problemas de vibraciones y sobrecargas en motores eléctricos, destacando la importancia de medir y monitorear constantemente para mantener la eficiencia y la confiabilidad de tus motores eléctricos.
Causas comunes de fallas en motores eléctricos
Los motores eléctricos son cada vez más complejos y eficientes. Esto tiene ventajas en cuanto al consumo eléctrico, a la vez que representa nuevos desafíos en cuanto al mantenimiento para lograr un funcionamiento óptimo y una vida útil mayor.
Según los estudios realizados por nuestro partner Fluke, estas son las causas más comunes de fallas en motores eléctricos:
Transitorios de tensión
Los transitorios de tensión provienen de activaciones o desactivaciones de cargas, bancos de condensadores, o condiciones meteorológicas. Estas variaciones pueden provocar que el aislamiento del devanado del motor se pueda romper y provocar costosos fallos prematuros del motor y tiempos de inactividad no planeados.
Distorsión armónica
Los armónicos eléctricos se definen como las variaciones en la forma o características de una onda de voltaje o corriente en comparación con su frecuencia fundamental, lo que provoca una reducción de la eficacia del motor y aumento de temperaturas.
Reflejos de las señales PWM de la salida del variador
Generados por discrepancias en la impedancia entre la fuente y la carga, debido a instalaciones inadecuadas o degradación de componentes. Como consecuencias están la ruptura del aislamiento del bobinado y tiempos de inactividad no planeados.
Corriente Sigma
Corrientes de fuga creadas por la frecuencia de la señal, el nivel de tensión, la capacitancia y la inductancia, causando desconexiones o exceso de calor en el bobinado.
Pie suelto
Pies de montaje no uniformes que crean tensiones y desalineación cuando se aprietan los tornillos de fijación.
Esfuerzos en los tubos
Fuerzas externas aplicadas a las tuberías que causan desalineación del eje y tensiones en la combinación motor/bomba.
Tensión del eje
Tensiones excesivas en el eje que causan descargas de corriente hacia los rodamientos, creando picaduras y marcas, esto produce vibraciones excesivas y fallos en los rodamientos.
Teniendo en cuenta que existen todas estas causas que pueden provocar fallas en los motores, nos vamos a enfocar en dos principales: vibraciones y sobrecargas.
¿Por qué se producen problemas de vibración en motores?
Desequilibrio
En un motor eléctrico, el desequilibrio ocurre cuando hay un "punto pesado" en el rotor en comparación con el eje de rotación, lo que provoca vibraciones que van creciendo a medida que aumenta la velocidad del motor y pueden reducir significativamente la vida útil de los rodamientos.
Alineación incorrecta y descentramiento del eje
Cuando los ejes de componentes conectados, como un motor y una bomba, no están en paralelo, se produce una alineación angular incorrecta. Cuando los ejes están en paralelo pero no coinciden, se produce una alineación paralela incorrecta.
Esto puede ocurrir durante el montaje inicial o puede ocurrir más tarde debido a la dilatación técnica, el desplazamiento de los componentes o el montaje incorrecto después de la reparación. Las vibraciones que se producen pueden ser radiales o axiales.
Desgaste
El desgaste de partes como rodamientos de bolas o rodillos puede causar vibraciones en el motor. Por ejemplo, cuando se daña el anillo de un rodamiento, los rodillos vibrarán cada vez que pasen por el área afectada.
Holgura
Esto ocurre cuando los rodamientos están sueltos o cuando los componentes no están firmemente sujetos a sus soportes. La vibración subyacente puede no ser la causa directa de la holgura, pero una vez presente, puede causar daños mayores, como desgaste acelerado de los rodamientos o fatiga en los soportes y otros componentes.
Estos problemas, si no se detectan a tiempo, pueden causar problemas en el corto y mediano plazo, como:
¿Por qué se producen sobrecargas de los motores eléctricos?
Sobrecarga mecánica
Ocurre cuando el motor encuentra una resistencia mecánica o carga excesiva más allá de su capacidad.
Sobrecarga eléctrica
Ocurre cuando el sistema que suministra energía al motor no puede manejar las demandas eléctricas que se le imponen. Esto puede suceder debido a varios factores:
La sobrecarga mecánica daña los componentes mecánicos del motor, como los rodamientos y los engranajes. Por otro lado, una sobrecarga eléctrica puede causar sobrecalentamiento y falla del aislamiento en los componentes eléctricos del motor.
En ambos casos, es crucial identificar las causas de la sobrecarga antes de que el daño tenga un impacto en la vida útil del motor o provoquen detenciones de procesos.
Fuente: Precision
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/12/mantenimientoelectrico/files/05/563/85eb8c849a33f3c85a7e8ed73e5d400dca87e9d08238e6d61791dc55931bb500.jpg","image_mobile":null,"url":"/paginas/p12-newsletter","url_mobile":"/paginas/p12-newsletter","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"400","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/12/mantenimientoelectrico/files/05/565/574968837e49cae6cba68222cfdfd1c90d04a410cb006735283e619ddc4e232c.jpg","image_mobile":null,"url":"/revista","url_mobile":"/revista","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/560/976190fd342d06296c6714f4dd122fe26c250b592dc94d4de38a79db4d2b18f2.jpg","image_mobile":null,"url":"https://www.electroinstalador.com/","url_mobile":"https://www.electroinstalador.com/","target":"_blank","target_mobile":"_blank"}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/561/71e816d95bb1f02574f6105b85f5f72c2c28f0f98e083eee1f018fc782292ffc.jpg","image_mobile":null,"url":"https://www.eficienciaconstructiva.com.ar/","url_mobile":"https://www.eficienciaconstructiva.com.ar/","target":"_blank","target_mobile":"_blank"}])
","ad_server_empresa":"Troop","alto":"100","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/11/mantenimientoelectrico/files/05/562/752f11d61a6ff2822c56f21eba20d83bfbe9ec51f2a0539841646940865085c8.jpg","image_mobile":null,"url":"/mantenimiento-tv","url_mobile":"/mantenimiento-tv","target":"","target_mobile":""}])
","ad_server_empresa":"Troop","alto":"400","ancho":"377","alto_mobile":null,"ancho_mobile":null,"image":"https://cdn4.mantenimientoelectrico.com/s4/2026/02/13/mantenimientoelectrico/files/05/570/0ed6c3e311504c2fec5137b44af3f1dde94378d015c20a82b0585c1011f97d7e.jpg","image_mobile":null,"url":null,"url_mobile":null,"target":"_blank","target_mobile":"_blank"}])
